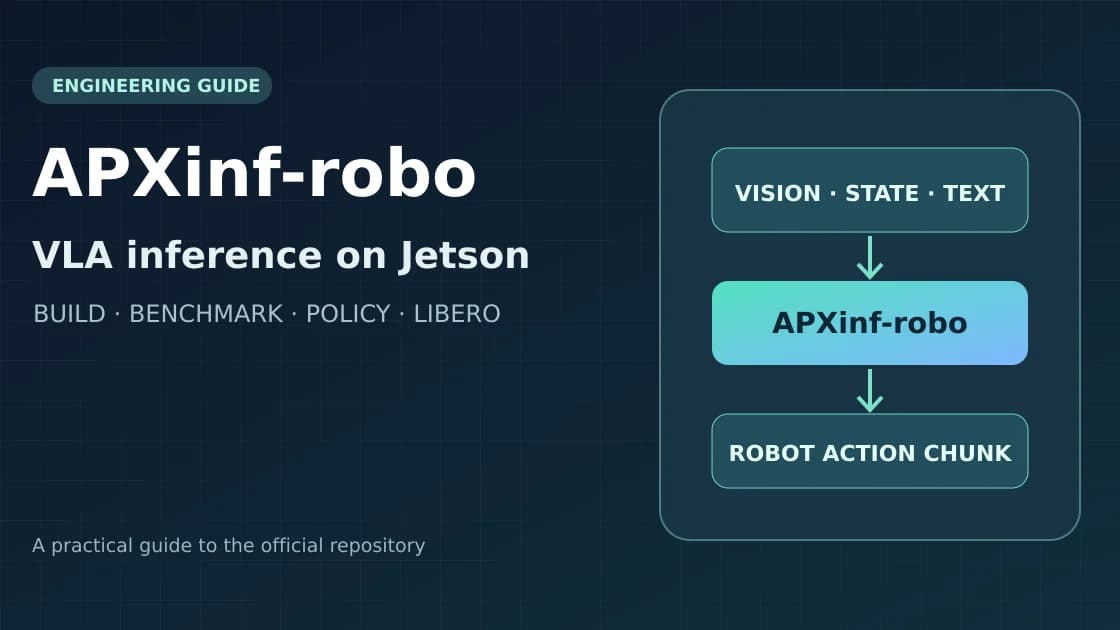
机器人项目常有一个断点:在工作站上得到的策略模型,到了 Jetson 上要处理模型加载、图像预处理、量化、推理、动作反归一化和服务通信。APXinf-robo 把这些环节分成两层:Git 子模块 ap…
Agent软件中可观测性设计:维度与基数 很多团队第一次给 Agent 做可观测性,通常会从几个指标开始:请求量、响应时间、错误率、Token 消耗。它们当然有用,但真正遇到问题时,往往不够用。 用户…
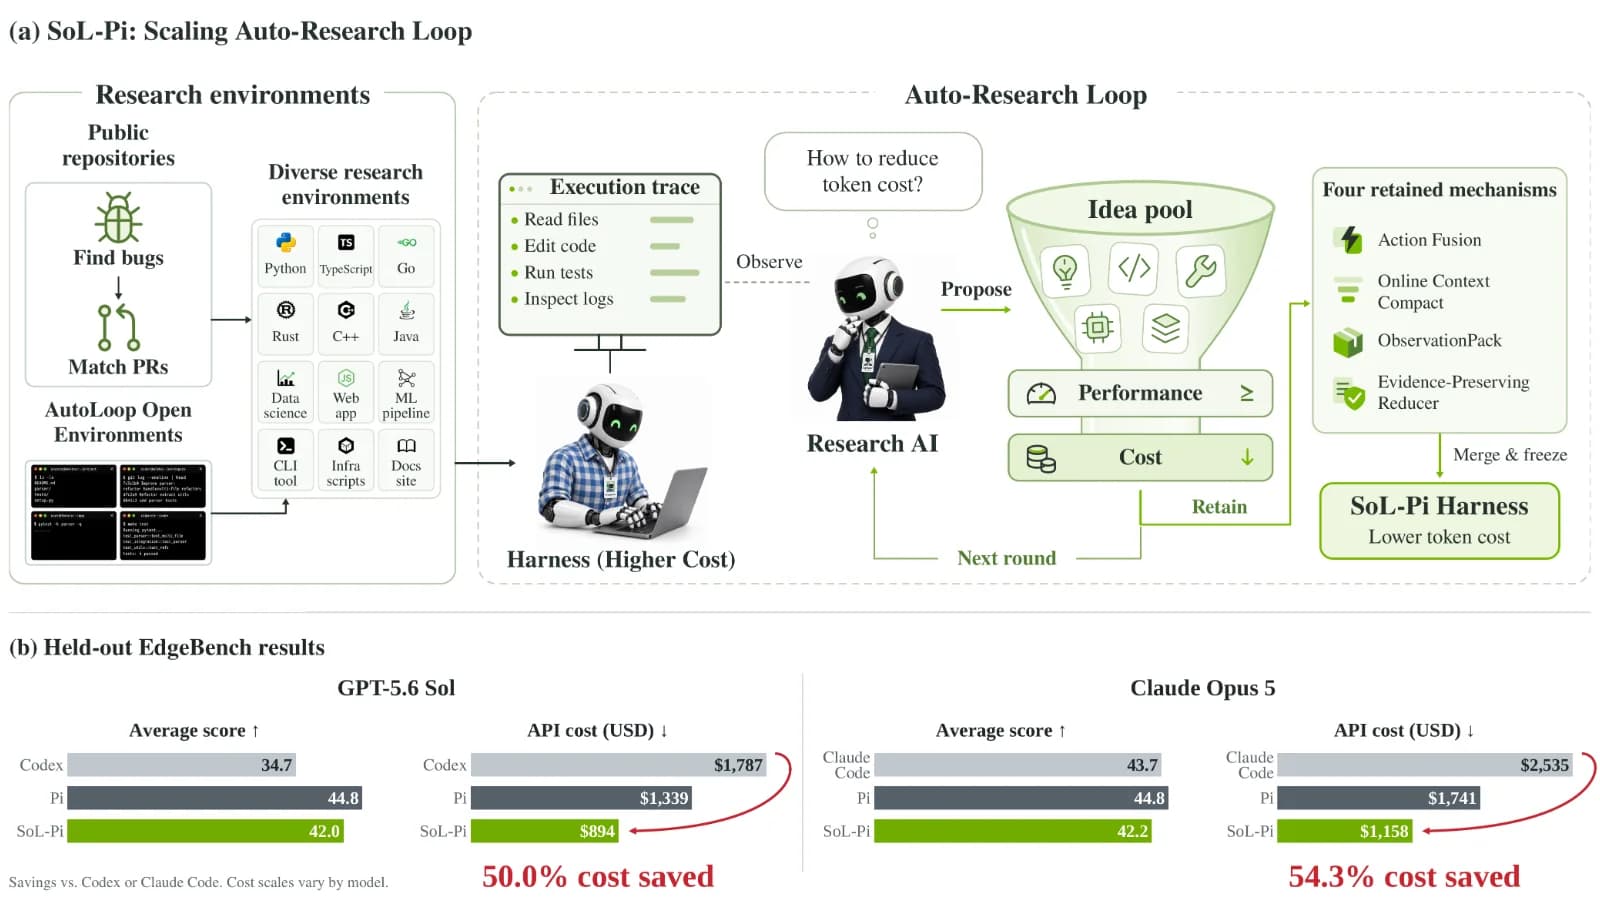
当编码智能体从一次补全几行代码,走向连续数小时甚至数天的自主工作,真正昂贵的往往不只是模型本身,而是不断重放的上下文、重复的工具调用、冗长日志和低效的验证链路。SoL-Pi 的思路很直接:既然 AI …
一条长链 Agent 运行几十轮之后,真正昂贵的往往不只是“再生成一个 token”。 每次工具返回结果,模型都可能需要重新处理越来越长的输入;已经计算过的上下文还要以 KV Cache 的形式留在 …
深度学习实战:2.AlexNet实现花图像分类 AlexNet在我之前的博客中已经做过详解,详情见 : https://blog.csdn.net/muye_IT/article/details/12…
深度学习实战:1.LeNet实现CIFAR-10图像分类 代码已上传至github (麻烦Star~) 后台回复“深度学习实战1” 1.数据集介绍 利用torchvision.datasets函数…
现代目标检测故事 | 40+种网络架构大盘点!从基础架构ResNet到最强检测器Yolov7再到最新部署神器GhostNetV2 导读 目标检测是指在图像或视频中分类和定位物体的任务。由于其广泛的应用…
深度学习实战:3.使用PyTorch搭建VGG网络 VGG在我之前的博客中已经做过详解,详情见 : https://blog.csdn.net/muye_IT/article/details/1237…
深度学习经典网络解析:2.AlexNet 1.背景介绍 在上篇深度学习经典网络解析(一):LeNet-5中我们提到,LeNet-5创造了卷积神经网络,但是LeNet-5并没有把CNN发扬光大,是C…
深度学习经典网络解析:5.VGG 1.背景介绍 VGGNet是在ImageNet Challenge 2014在定位和分类过程中分别获得了第一名和第二名的神经网络架构。VGGNet是牛津大学计算机…
语义分割新SOTA | 当UNet与HRNet碰撞会产生怎样的火花?U-HRNet不做选择!!! 高分辨率和高级语义表示对于密集预测都至关重要。从经验上看,低分辨率特征地图通常实现更强的语义表示,而高…
Pelican-Unify 1.0:一套权重,看、想、预演、动手四件事同时在线 8 月 20 日上午,北人亦创国际会展中心 S203 会议室。2026 世界机器人大会期间的“具身觉醒·慧生万象”具身智…