
SAP-Nav主动感知:读懂人类多层级指令精准定位寻物
**✨导读:**日常人类找物指令自带房间、区域、物体属性多层约束,传统机器人导航只能识别单一物品类别。全新SAP-Nav不靠预训练、离线地图,用主动感知在线搭建空间语义地图+动态调优观测视角,仿真基准全线刷新性能,实体四足机器人实测落地可用!
- 作者:Xuetong Pei, Jian Liu, Vidura Munasinghe, Bo Miao, U-Xuan Tan, Wenrui Ding, Na Zhao
- 单位:北京航空航天大学,新加坡科技设计大学,阿德莱德大学人工智能与机器学习实验室
- 论文标题:SAP-Nav: Spatial Semantic Representation Meets Active Perception for Hierarchical Open-Vocabulary Object Navigation
- 论文链接:https://arxiv.org/abs/2608.12707v1
- 项目主页:https://xuetongpei.github.io/SAP-Nav/
🔍研究背景:传统机器人导航根本读不懂人类的复杂指令
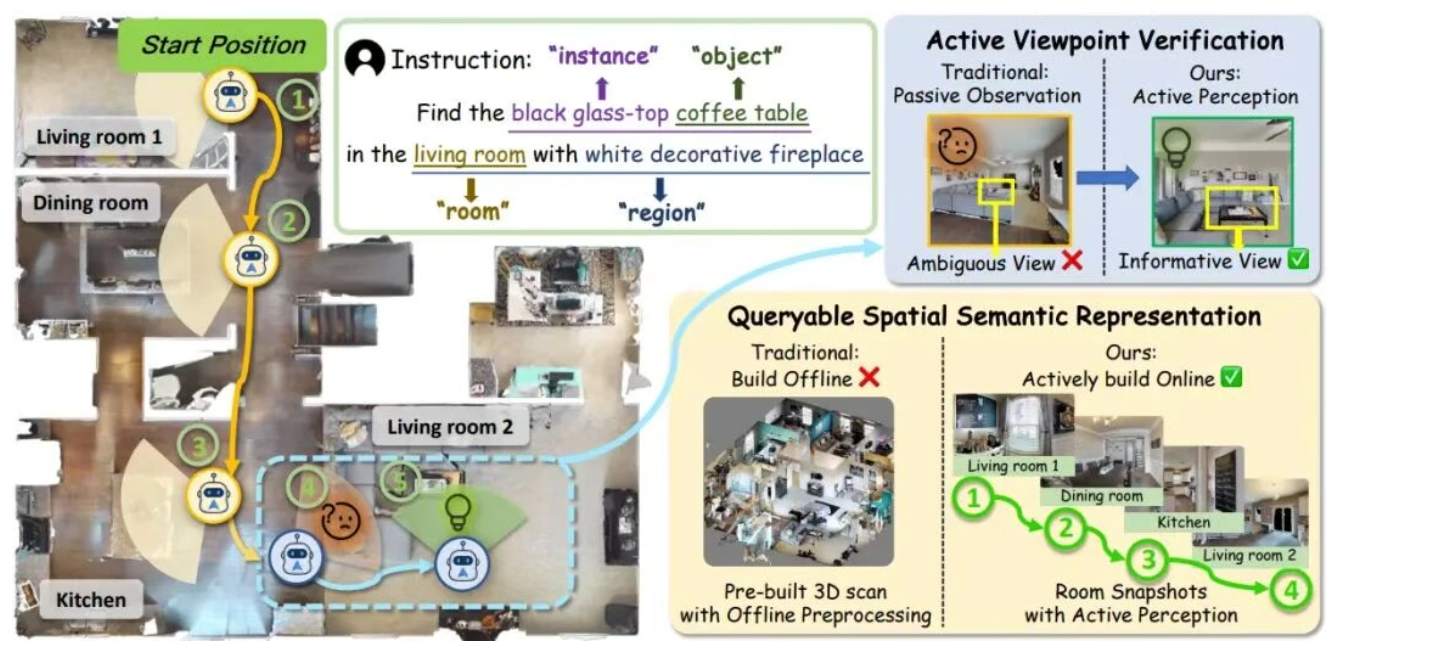
老式OVON导航,能力局限拉满
常规开放词汇物体导航(OVON)仅支持单一层级指令,任务标准只是找到任意同类物品。
但我们生活里的指令远比这复杂:比如「带白色装饰壁炉的客厅里,那张黑色玻璃台面咖啡桌」,同时包含房间、区域、物体属性三重限制,老式算法完全无法适配。
分层OVON新任务,两大硬性视觉需求
LangMap基准正式定义分层OVON,把指令划分为4个粒度层级:
- 场景级:仅说明物品大类(找咖啡桌)
- 房间级:限定物品所在房间(客厅的咖啡桌)
- 区域级:区分同类型多个房间(1号客厅的咖啡桌)
- 实例级:用独有属性锁定唯一物品(带白色壁炉客厅的黑玻璃咖啡桌)
想要完成任务,机器人必须同时拿到两类视觉证据:
- 全局空间语义信息:分清不同房间、匹配房间区域约束;
- 清晰无遮挡的目标画面:避开遮挡、刁钻角度,精准核对物体颜色/外形属性。
现有方案三大致命短板
- 离线3D扫描方案:依赖提前建好的完整场景地图,完全没法在全新未知环境在线使用;
- 被动观测类算法:只收集赶路途中偶然拍到的画面,视角片面、信息残缺,容易漏判房间;
- 静态目标校验逻辑:发现疑似物品直接校验,遇上遮挡、模糊画面极易认错目标,没有调整视角的能力。
简单说:现有方法既没法在线搭建带房间信息的语义地图,也不会主动找更好的观测角度,很难搞定分层寻物任务。
💡四大核心贡献,一次解决分层导航痛点
- 通用零训练框架SAP-Nav✨: 业内首个面向分层OVON的全在线零样本方案,不用针对导航任务专项训练、不用预存场景地图,同时兼容传统单层物体导航任务。
- QSSR可查询空间语义表征模块🗺️: 结合在线房间分割+主动拍摄全屋全景快照,显式记录每个房间的语义类型,轻松区分多个一模一样的房间,任意已探索区域都能快速查询房间信息。
- AVV闭环主动视角校验模块👀: 自动判断当前画面清晰度,画面信息不足时主动规划最优观测点位,绕开遮挡与差视角,大幅降低物体属性校验的误判概率。
- 仿真+真机双重验证落地✅: 在LangMap、HM3D-OVON两大权威仿真基准拿下最优性能;基于四足机器人完成真实室内环境实测,证明方案可直接落地实体机器人。
🛠️研究方法:两大核心模块配合,完成分层寻物全流程
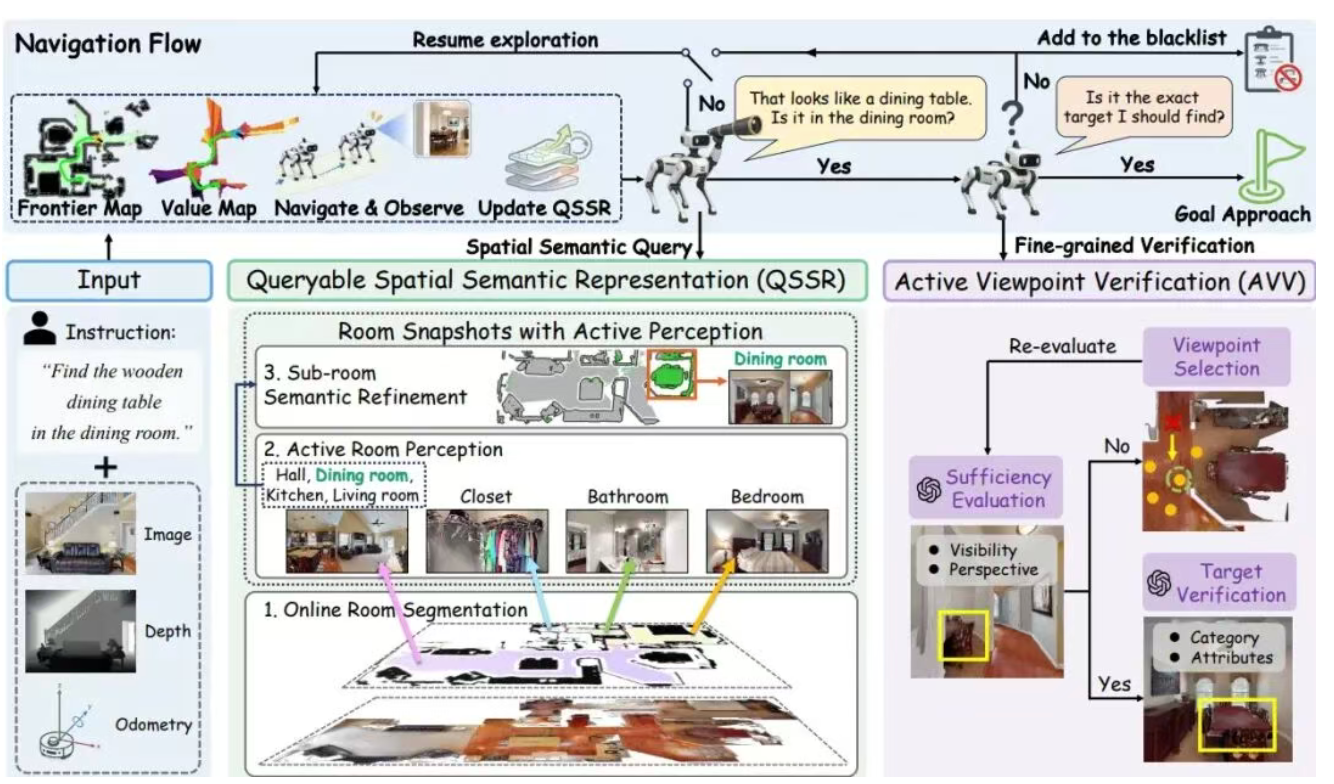
整体工作逻辑:机器人靠视觉语言边界探索遍历环境,同步在线构建QSSR空间语义地图;拍到疑似物品先查询QSSR,核对房间/区域约束,匹配成功才进入AVV做细粒度实例校验;校验失败就把该物品拉黑,重新出发探索。
模块一:QSSR 可查询空间语义表征(三层递进搭建)
混合结构 = BEV空间语义网格 + 房间全景快照视觉库,分三阶段逐步完善。
1. 在线房间几何分割
把房门当作房间天然分界线,持续累积多帧门轮廓观测,把机器人能走的空白区域划分成独立房间,先搭建好场景空间分区骨架。
2. 主动房间全景感知
为每一间房间主动拍摄完整全景快照,送入VLM预测房间类型集合,三种场景自动触发拍摄:
- 任务开局:起始房间初始全景作为基准快照;
- 第一次进入新房间:对准房门内侧原地旋转,拼接完整房间全景;
- 房间探索范围大幅扩张:针对新解锁区域中心,补充更新全景画面。
房间语义预测公式:
3. 子房间语义细化优化
大开间容易出现多个功能区合并分割的问题,在BEV网格构建房间类型概率场: 单帧画面切块送入场景编码器预测房间类别,再反投影到BEV网格,时序累积所有观测证据,区分同一个房间里的客厅、办公区等不同功能区域。
4. 空间语义查询机制
检测到候选物品后,提取物品投影覆盖的网格区域,查询对应房间类型:
如果指令附带区域描述,再调取房间全景快照做视觉问答VQA,确认区域是否匹配。
模块二:AVV 闭环主动视角校验(三步精准核验物品)
候选物品通过房间约束校验后,启动视角优化闭环,分充足度评估、最优视角选择、目标核验三步运行。
1. 画面充足度评估
从物品可见度、拍摄视角两个维度打分(1-5分),总分区间,设置判定阈值:
- :当前画面遮挡/角度太差,自动执行视角重规划;
- :画面信息充足,直接开展目标校验。
2. 最优观测视角采样筛选
以物品中心点为圆心,多层同心圆均匀采样候选机器人位姿:
半径,一圈均匀采样个角度。
两层硬性过滤规则:
- 候选点位必须在机器人可通行、已探索区域;
- 设置最小观测距离,防止目标跑出相机垂直视野:
借助2.5D高度地图射线检测遮挡,选出全局可视效果最好的观测点:
最多允许3次重定位尝试,若画面依旧不达标,则选用历史得分最高的画面完成校验。
3. 最终目标核验
先用LLM拆解指令,提取物品大类、颜色/外形等属性约束;再把全局场景+候选物品局部裁剪图送入VLM,同时核对类别与全部属性。校验失败就将该物品加入黑名单,机器人回到探索流程继续寻找。
📊实验结果:仿真全线SOTA,真机室内实测可行
评价指标统一采用机器人导航标准:SR任务成功率、SPL路径加权成功率(兼顾找物准确率与行走效率)。
两大仿真基准测试
1. LangMap分层OVON多粒度任务
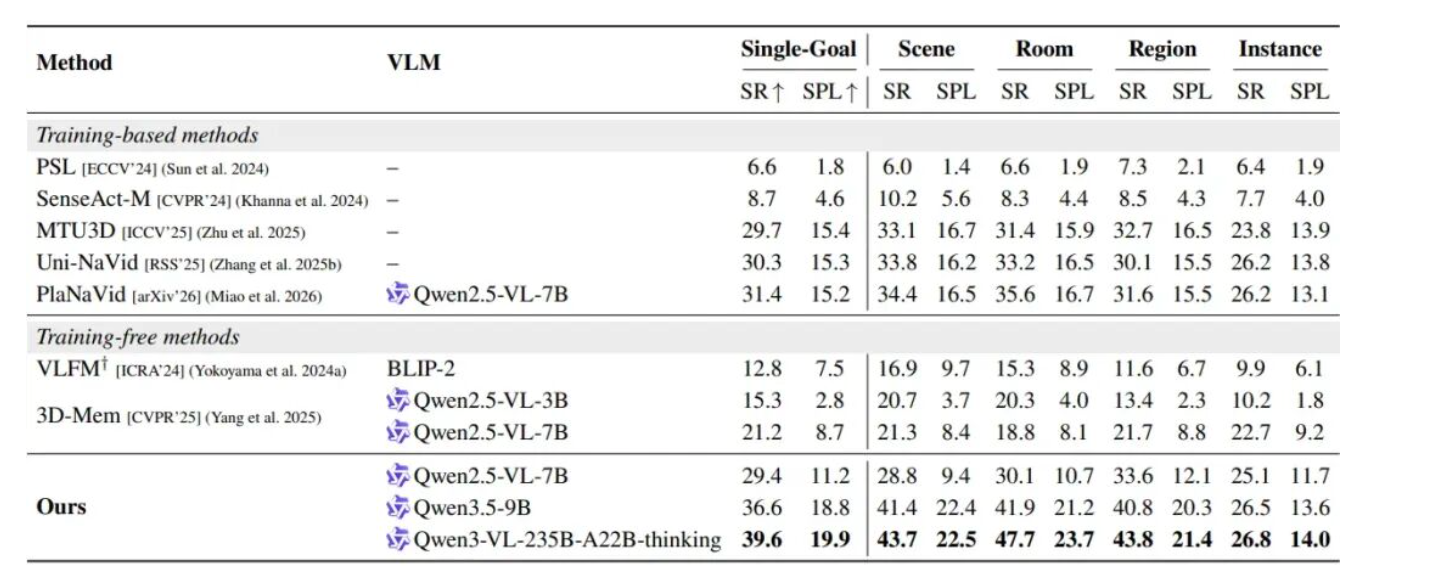
横向对比训练型、零训练型全部主流基线,核心结论:
- SAP-Nav搭配Qwen3-VL-235B大模型,场景/房间/区域/实例4个层级指标全部登顶SOTA;
- 仅使用轻量Qwen2.5-VL-7B模型,区域层级SR相比最强训练基线PlaNaVid提升12.2%;
- 对比同类型零训练方案VLFM、3D-Mem,四层任务性能全面领先,房间、区域层级提升幅度最大。
2. HM3D-OVON传统单层物体导航
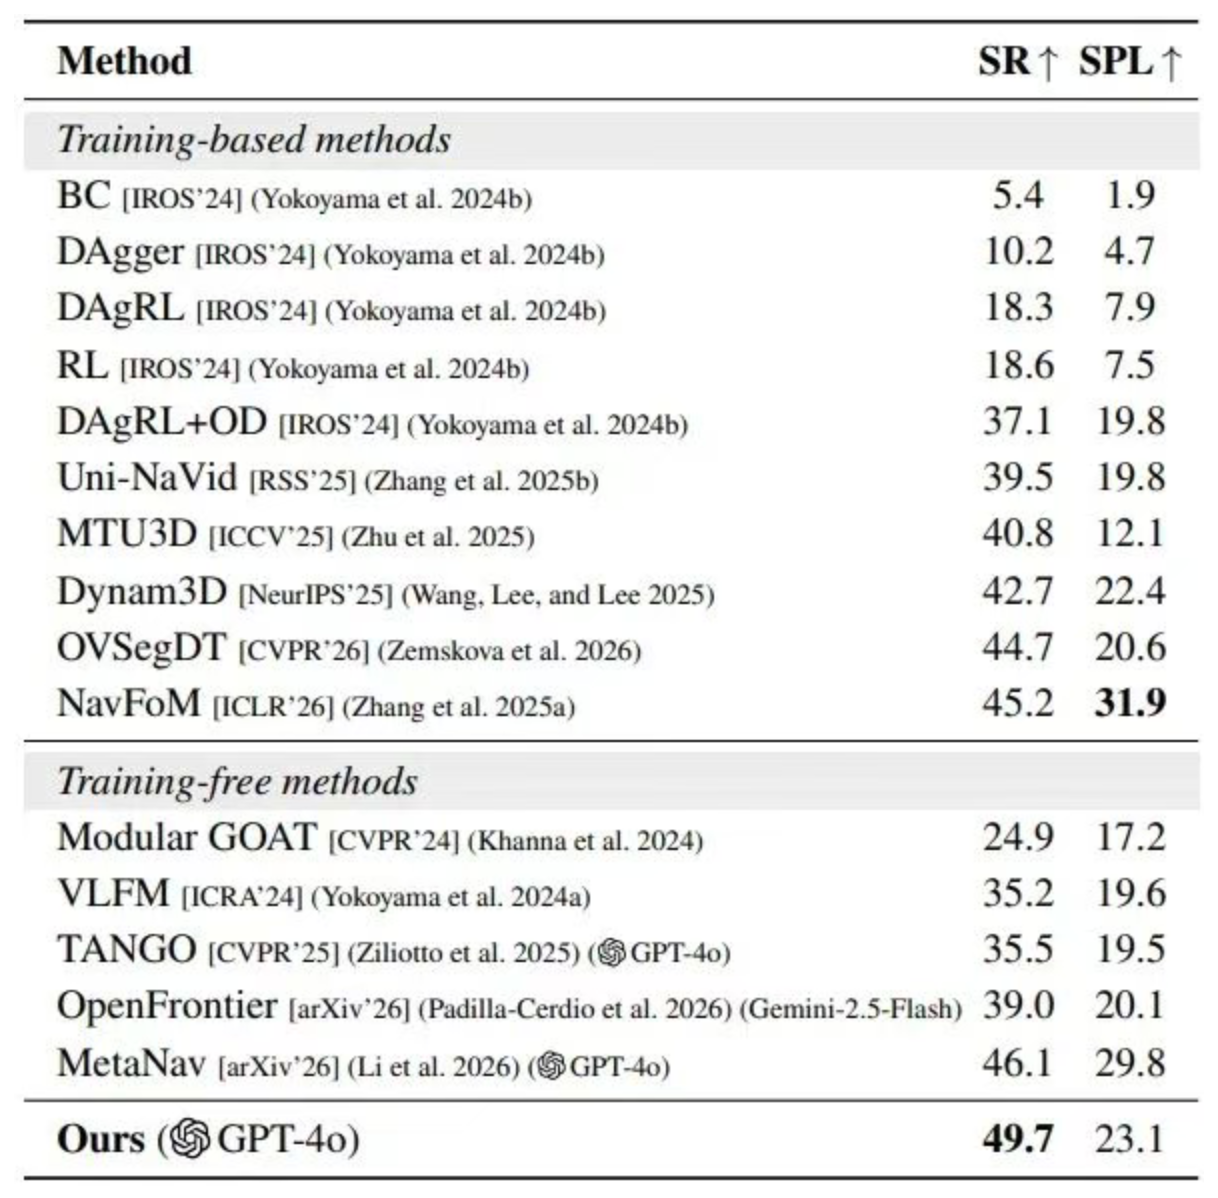
哪怕是为分层指令设计的框架,迁移到基础物体导航依旧表现亮眼:
- SAP-Nav搭载GPT-4o视觉模型,拿下所有对比方法里最高SR成功率49.7% ;
- SPL指标略低于MetaNav、NavFoM,属于合理取舍:AVV模块会主动绕路找清晰视角,牺牲一小部分路径效率,换取极高的目标识别准确率,更贴合真实机器人落地需求。
模块消融实验,验证每个组件不可替代
1. QSSR三层结构消融(房间/区域任务)
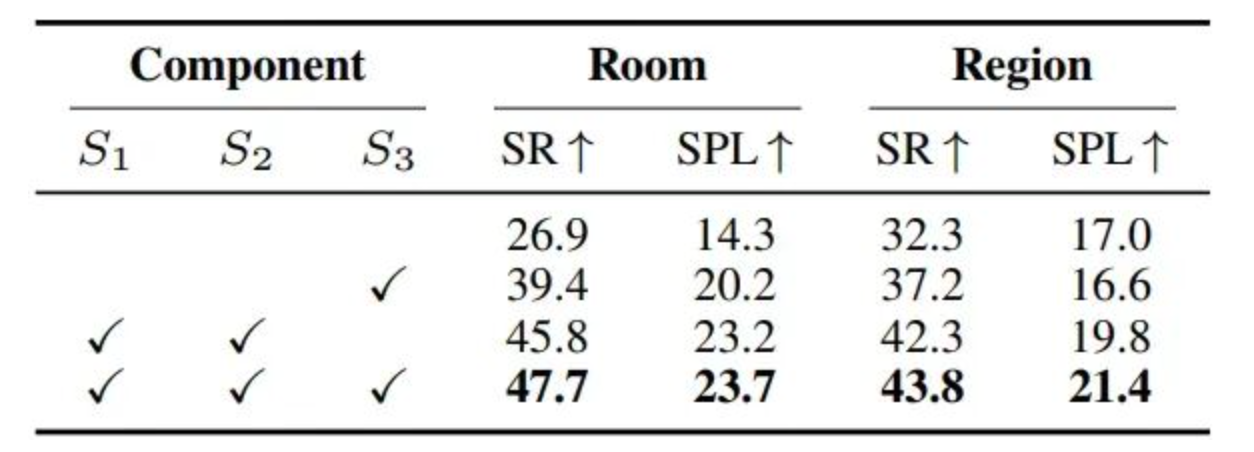
- 移除整套QSSR:性能大幅跳水,机器人完全无法识别房间、区域约束;
- 仅保留子房间细化:只靠单帧被动画面,语义判断噪声极大;
- 仅、无细分:大开间无法区分内部不同功能区;
- 完整三层结构:SR、SPL双双达到峰值。
2. AVV三大子组件消融(充足度评估SE/视角选择VS/目标校验TV)

- 去掉全部AVV:无主动调视角逻辑,模糊画面带来大量误判,整体SR仅24.5;
- 目标校验TV增益最大:显式匹配指令属性约束,大幅提升找对目标概率;
- SE+VS组合:只在画面不足时移动机器人,减少无效绕路,平衡准确率与行走效率;
- SE+VS+TV完整模块:全层级任务指标最优。
真实四足机器人落地测试

设备:绝影Lite3四足机器人,搭载RGB-D深度相机+激光雷达,远端RTX A5000工作站在线推理,Nav2负责底层避障导航。
测试场景覆盖办公室、会议室、客厅、厨房,测试指令包含房间级、实例级多层约束:
- QSSR模块可精准区分房间类型,直接过滤掉不在目标房间的候选物品;
- AVV自动绕开桌椅、绿植遮挡,移动到无遮挡清晰视角,稳定完成实例属性校验。
📝总结:主动感知打开分层导航新思路
方案核心亮点
SAP-Nav的设计核心逻辑:用主动感知一次性攻克分层导航两大核心难题
- QSSR在线搭建带房间语义的空间地图,解决多房间、区域约束定位问题;
- AVV主动调整观测视角,消除遮挡、模糊画面带来的物品校验错误。
整套框架零训练、全在线,既能适配全新的多层级语言寻物任务,也能无缝兼容传统单一物体导航。
当前局限&未来优化方向
- 视角选择仅考量几何可视性,未兼顾画面语义信息量、机器人移动成本,后续计划做多目标联合优化;
- 当前QSSR地图无法跨任务保存,下一步引入长期记忆模块,复用历史空间语义知识,实现更高效的终身导航;
- 拓展动态物体、多人活动复杂室内场景适配,进一步优化家用服务机器人实用性。